 en
 русский
 Français
 日本語
 Latine
 한국어
 বাংলা
 Tiếng Việt
 ไทย
 Hrvatski
 čeština
 dansk
 Nederlands
 Pilipino
 Suomalainen
 Deutsch
 Magyar
 Indonesia
 italiano
 Gaeilge
 Bahasa Melayu
 فارسی
 norsk
 Português
 Polskie
 Română
 Slovák
 svenska
 Türk

Una cella frigorifera impostata a meno 18 gradi Celsius che oscilla tra meno 15 e meno 20, facendo funzionare brevemente il compressore e ghiacciando un'estremità dell&#...
READ MORE
Casa / Novità / Novità del settore / Come funziona un controller PID? Spiegazione di proporzionale, integrale e derivata
Come funziona un controller PID? Spiegazione di proporzionale, integrale e derivata
Se una cella frigorifera si sposta di 2 K sopra il suo setpoint, poi di 3 K sotto di esso, e ripete il ciclo ogni pochi minuti, il controller viene incolpato prima del sensore, della valvola o del traffico della porta. Nella maggior parte dei casi l'hardware funziona correttamente e le impostazioni del loop no.
La risposta breve al funzionamento di un controller PID: misura una variabile di processo, la confronta con un setpoint e aziona un attuatore con una correzione composta da tre termini. Il termine proporzionale risponde all’errore che esiste in questo momento. Il termine integrale risponde all'errore che si è accumulato nel tempo. Il termine derivato risponde alla velocità con cui cambia l'errore. Sommati insieme, producono l'uscita che apre una valvola, modifica la velocità della ventola o riduce la capacità del compressore.
L'idea centrale: misurare, confrontare, correggere
Ogni circuito PID è composto da quattro parti: un sensore che segnala la variabile di processo, un controller che mantiene il setpoint ed esegue i calcoli, un attuatore che può modificare il processo e il processo stesso. Il sensore alimenta il controller, il controller muove l'attuatore e l'attuatore modifica ciò che legge il sensore. Quel cerchio è il circuito chiuso.
Il controller ripete un calcolo a un intervallo fisso, il tempo di campionamento. Sottrae il valore misurato dal setpoint e chiama errore la differenza. In un'applicazione di raffreddamento, un valore misurato superiore al setpoint genera un errore positivo e un maggiore raffreddamento. Configura il circuito nel modo sbagliato e diventa ad azione inversa quando dovrebbe essere ad azione diretta; scapperà invece di stabilizzarsi e nessuna messa a punto lo risolverà.
L'uscita corrisponde a ciò che l'attuatore si aspetta: da 0 a 10 V per una valvola modulante, da 4 a 20 mA per un posizionatore, un contatto relè per un compressore o modulazione di larghezza di impulso per un riscaldatore. Un'uscita relè trasforma il calcolo PID in una decisione di soglia, quindi la risoluzione del circuito dipende dalla frequenza con cui il contatto può commutare.
Cosa fanno effettivamente i tre termini
Ogni termine ha un lavoro e ciascuno può essere disattivato impostando il suo guadagno su zero. Molti circuiti di lavoro funzionano come controller PI, poiché l'azione derivativa aggiunge poco a un processo a temperatura lenta.
Termineine proporzionale
Il termine proporzionale moltiplica l'errore corrente per un guadagno. Con un guadagno di 2 e un errore di 3 K, l'uscita si sposta di 6 unità. Un guadagno maggiore significa una correzione più rapida, ma oltre un punto il circuito oscilla, perché il controller reagisce a una misurazione a cui il processo non ha finito di rispondere. Un controller solo proporzionale raramente si posiziona esattamente sul setpoint. Si stabilisce dove l'errore rimanente è abbastanza grande da contenere l'output di cui il processo ha bisogno e quello rimanente è l'offset dello stato stazionario.
Termine integrale
Il termine integrale accumula errori nel tempo e continua ad aggiungere correzioni mentre l'errore persiste, solitamente espresso in ripetizioni al minuto o secondi per ripetizione. Rimuove l'offset, motivo per cui un circuito PI può mantenere la temperatura dell'acqua refrigerata esattamente dove la desideri. Il prezzo è il ritardo: l’azione integrale si basa sulla storia, quindi continua a spingere anche dopo che l’errore è scomparso e produce un’oscillazione lenta che impiega molto più tempo a manifestarsi rispetto all’oscillazione proporzionale. Finisce anche. Se la valvola è già completamente aperta, il termine continua ad accumulare correzioni che non è in grado di fornire e il circuito supera gravemente il limite quando l'errore alla fine si inverte.
Termine derivato
Il termine derivativo risponde alla velocità di variazione dell'errore e si oppone al movimento, che smorza l'anello e consente un guadagno proporzionale più elevato. Amplifica anche il rumore del sensore, perché una piccola lettura rumorosa in un breve tempo di campionamento sembra un'enorme velocità di variazione. In pratica l'azione derivativa viene filtrata, calcolata sulla misura anziché sull'errore, o semplicemente lasciata a zero.
| Term | Reagisce a | Vantaggio principale | Se impostato troppo alto |
|---|---|---|---|
| Proporzionale | Errore attuale | Correzione rapida e risposta iniziale precisa | Oscillazione rapida, oscillazione della valvola |
| Integrale | Errore accumulato | Rimuove l'offset dello stato stazionario | Oscillazione lenta, superamento dopo la saturazione |
| Derivativo | Tasso di variazione dell'errore | Lo smorzamento consente un guadagno proporzionale più elevato | Rumore amplificato, movimento a scatti dell'attuatore |
Un esempio di refrigerazione: controllo del surriscaldamento
Prendi una valvola di espansione elettronica su un refrigeratore. La variabile controllata è il surriscaldamento all'uscita dell'evaporatore, il setpoint potrebbe essere 5 K e l'attuatore è il motore della valvola o un solenoide proporzionale. Quando il surriscaldamento supera il setpoint, la valvola si apre per ammettere più refrigerante. Il termine proporzionale la apre in proporzione all'errore, il termine integrale continua a spingerla aperta finché il surriscaldamento non si stabilizza e il termine derivativo, dove viene utilizzato, rallenta l'apertura quando il surriscaldamento inizia a diminuire in modo che la valvola non vada oltre il ritorno del liquido.
La stessa struttura appare in un impianto di refrigerazione. La pressione di condensazione viene spesso mantenuta modulando la velocità della ventola del condensatore, rendendola un anello di pressione. La capacità del compressore può essere ridotta da un circuito che converte un errore di pressione di aspirazione in un comando dell'inverter. I circuiti della temperatura ambiente e del prodotto hanno tempi morti lunghi e solitamente funzionano senza azione derivativa.
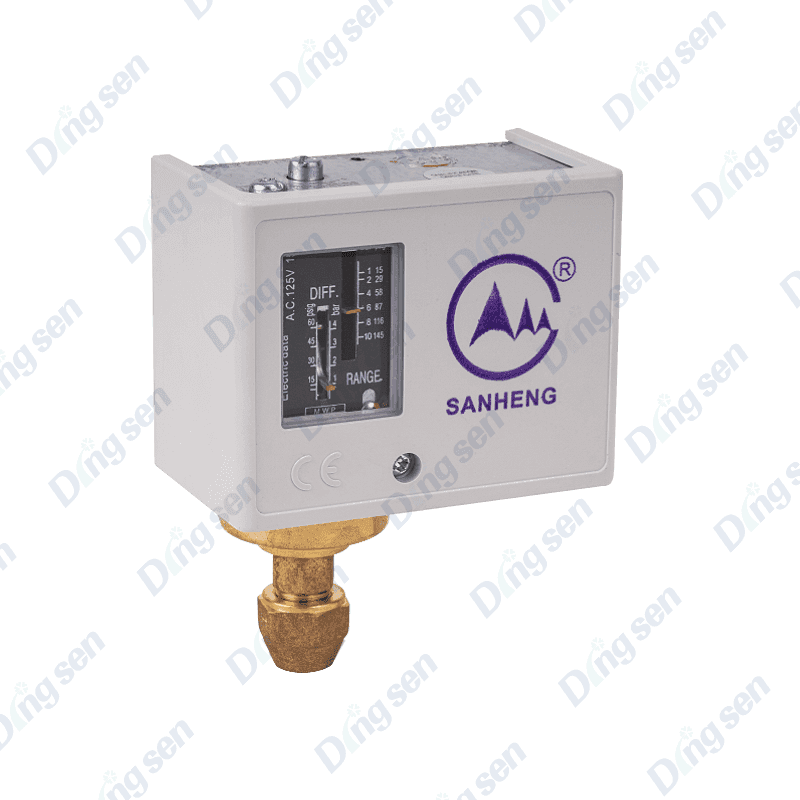 Regolatore di pressione per refrigerazione con display con puntatore meccanico Fornisce il monitoraggio dell'alta e della bassa pressione con ripristino automatico, contribuendo a proteggere compressori, ventole e valvole di scarico nei sistemi di refrigerazione. Visualizza il prodotto →
Accordatura senza congetture
I termini interagiscono, quindi la messa a punto segue un ordine fisso:
- Mettere il circuito in modalità manuale e verificare che l'attuatore percorra l'intera corsa senza bloccarsi.
- Impostare integrale e derivata su zero, quindi aumentare il guadagno proporzionale finché la misurazione non mostra un'oscillazione piccola e continua.
- Tagliare il guadagno proporzionale a circa la metà di quel valore.
- Aggiungere lentamente l'azione integrale finché l'offset non scompare entro un tempo accettabile.
- Aggiungere la derivata solo se rimane un superamento e il segnale è pulito.
Il tempo morto decide quanto può essere spinto un ciclo. Se il processo necessita di 60 secondi per rispondere al movimento della valvola e la sua costante di tempo è di 300 secondi, un rapporto di 0,2, le regole classiche come Ziegler-Nichols o la regolazione lambda producono guadagni realizzabili. Se il tempo morto è paragonabile alla costante di tempo, ad esempio un sensore montato molto a valle della valvola, nulla renderà veloce il circuito e la vera soluzione è spostare il sensore o aggiungere feedforward.
| Sintomo | Solita causa | Primo aggiustamento |
|---|---|---|
| Oscillazione veloce e continua | Proporzionale gain too high | Ridurre il guadagno proporzionale |
| Oscillazione lenta nel corso dei minuti | Integrale action too strong | Aumenta i secondi per ripetizione |
| Offset che non chiude mai | Integrale disabled or output limited | Abilitare l'azione integrale, controllare i morsetti di uscita |
| Movimento a scatti della valvola | Derivativo on a noisy signal | Filtrare l'input o impostare la derivata su zero |
Problemi pratici sull'impianto
La maggior parte dei problemi di messa in servizio rientrano in una manciata di categorie:
- Avvolgimento integrale. L'uscita si satura rispetto a un limite mentre l'errore persiste e il ciclo supera il limite quando l'errore si inverte. La logica anti-windup e il bloccaggio dell'uscita risolvono il problema.
- Rumore del sensore. Un filtro la cui costante di tempo è vicina al tempo di campionamento può quasi raddoppiare il tempo morto del loop. Filtrare l'input, non l'output.
- Zona morta dell'attuatore. Una valvola che necessita di una variazione di uscita del 3% prima di muoversi imposta un limite rigido sulla tenuta del circuito.
- Tempo di campionamento. Un ciclo scansionato una volta al minuto non può controllare un processo con una costante di tempo di 30 secondi.
- Non linearità. Una valvola che è delicata vicino alla metà della corsa e brusca vicino alla sede potrebbe richiedere una programmazione del guadagno o un'uscita caratterizzata.
Dove il PID incontra la refrigerazione e l'hardware A/C
L'uscita PID è importante solo se l'attuatore può utilizzarla. Le elettrovalvole proporzionali, le valvole di espansione elettronica, gli azionamenti a frequenza variabile sui ventilatori del condensatore e le valvole a tre vie per il controllo del flusso accettano tutti un segnale continuo e modulano. I dispositivi di accensione e spegnimento come le elettrovalvole standard, le valvole di espansione termica del tipo a bulbo e i pressostati meccanici sono dispositivi a soglia, quindi un controller PID che li aziona genera effettivamente un ciclo di lavoro.
Questa differenza cambia il modo in cui vengono giudicati i componenti. Una valvola che segue per anni un segnale modulante si usura diversamente da una che commuta poche volte in un'ora, ecco perché funzionamento a lungo termine di un'elettrovalvola modulante merita attenzione prima che un loop venga commissionato.
Fornitori come Dingsen, produce componenti per la refrigerazione e il condizionamento dell'aria per autoveicoli dal 2008 , costruisci i controllori di pressione, le valvole e i raccordi in rame che si trovano all'estremità ricevente di tali segnali.
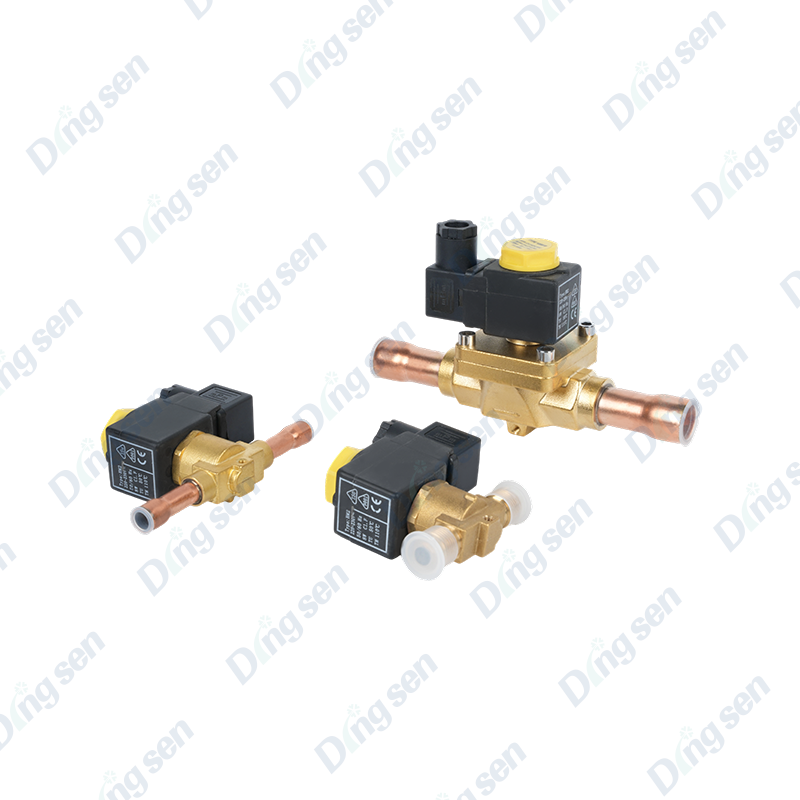 Elettrovalvola EVR per Refrigerazione e Condizionamento Controlla il flusso del refrigerante nelle linee del liquido, di aspirazione e del gas caldo, con opzioni ad azione diretta e pilotate per i sistemi di refrigerazione. Visualizza il prodotto →
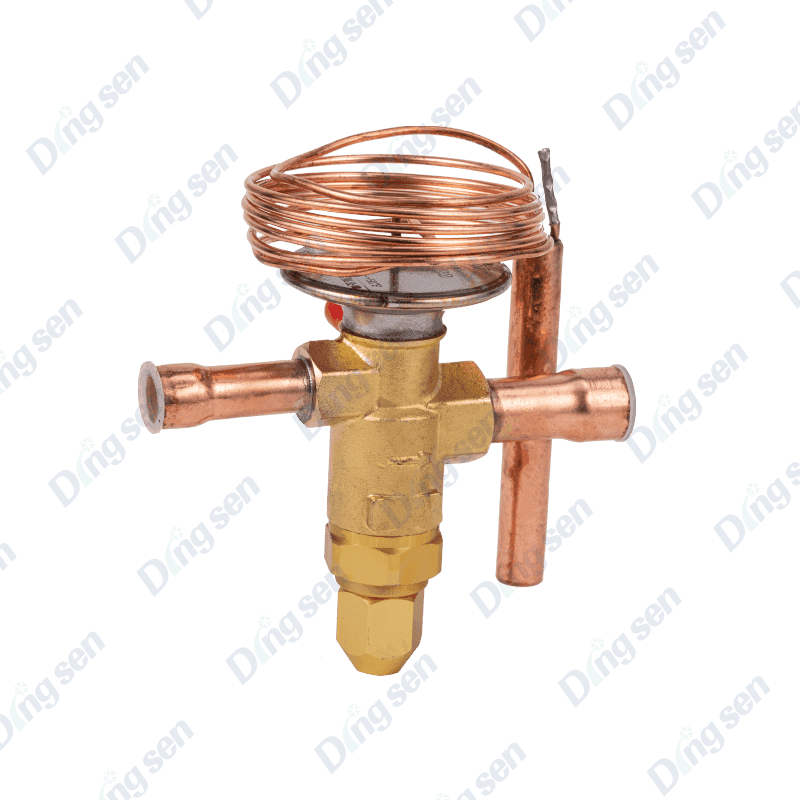 Valvola di espansione termica con controllo regolabile del surriscaldamento Regola il flusso di refrigerante per mantenere il surriscaldamento, caratterizzato da un corpo di tipo H e regolazione statica del surriscaldamento da 0–8°C per i sistemi di raffreddamento. Visualizza il prodotto →
Specificare un controller: cosa controllare
- Tipo e intervallo di ingresso, adattati al sensore effettivo: NTC, PT100, da 4 a 20 mA o da 0 a 10 V.
- Tipo di uscita e risoluzione: relè, comando relè a stato solido, corrente, tensione o PWM.
- Frequenza di campionamento, sufficientemente veloce per il processo ma non così veloce da far sì che il rumore domini il calcolo.
- Sintonizzazione automatica, anti-windup e trasferimento senza interruzioni tra le modalità manuale e automatica.
- Limiti e allarmi di uscita, compresi i limiti alto e basso per il termine integrale.
- Ambiente: montaggio a pannello o su guida DIN, grado di protezione IP, temperatura ambiente, vibrazioni e tolleranza della tensione di alimentazione.
Un controller PID è costituito da tre correzioni sommate e ripetute su un orologio: una contro l'errore corrente, una contro l'errore accumulato e una contro la velocità del cambiamento. La fisica del processo stabilisce il limite massimo delle prestazioni e le impostazioni decidono quanto il ciclo si avvicina ad esso. Individua la direzione corretta dell'attuatore, misura onestamente i tempi morti e mantieni i guadagni modesti. Questa combinazione risolve più loop di qualsiasi sessione di ottimizzazione aggressiva.
Messaggio precedente
Come funziona un'elettrovalvola? Spiegazione di bobina, stantuffo, orifizio e risoluzione dei problemi
Articolo successivo
Trasduttori di pressione per alte temperature: selezione, applicazioni e affidabilità
più recente Novità
-
-
Una vaschetta per la condensa che trabocca nel vuoto del soffitto di solito costa molto di più dell'interruttore che non lo ha segnalato. Questo è il caso pratico di un ...
READ MORE -
Due camere da letto si trovano sullo stesso piano, condividono un termostato e una di esse è più calda di quattro o sei gradi per tutta l'estate. Il condensatore è pulit...
READ MORE -
L'operatore dell'impianto chiama perché in una zona circola aria fredda una mattina in cui la caldaia è in funzione da due ore. La bobina è pulita, la pompa è in fu...
READ MORE
-
Il sistema di riempimento dell'aria condizionata per autoveicoli con tub...
-
La serie di valvole di riempimento di sicurezza è un componente di controllo ...
-
I tubi di riempimento del fluoro sono linee di trasferimento del refrigerante...
-
La valvola a tre vie per il condizionamento dell'aria è un componente ch...
-
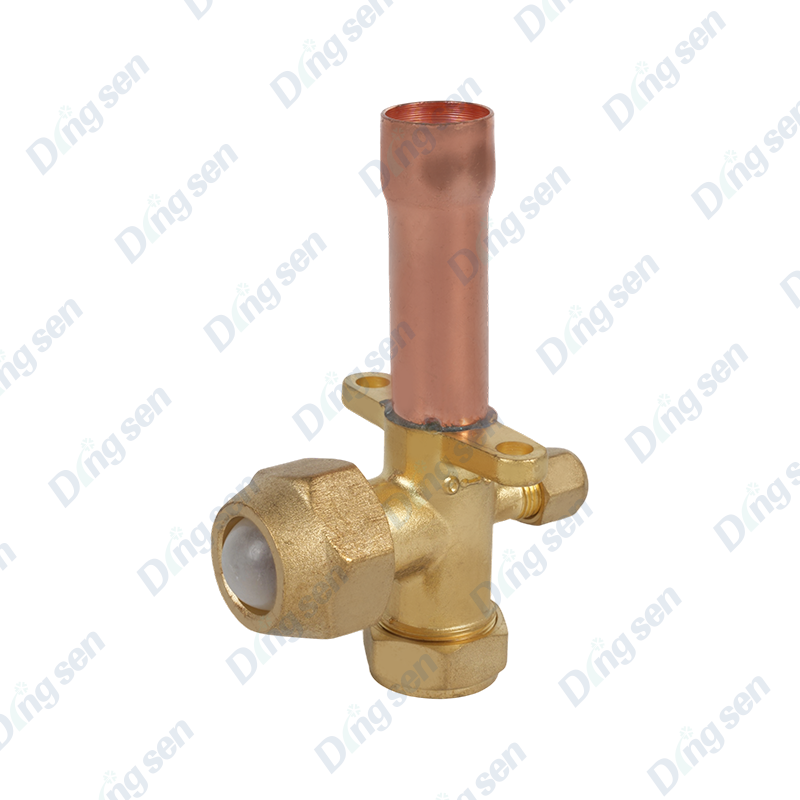
La valvola a tre vie per il condizionamento dell'aria è un componente ch...
-
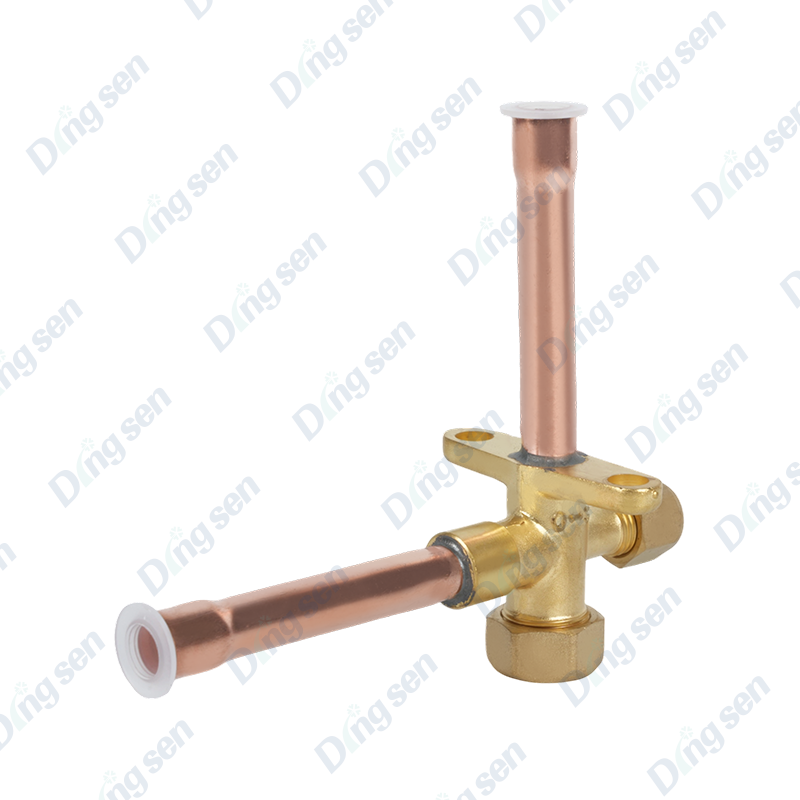
La valvola a tre vie per il condizionamento dell'aria è un componente ch...
CONTATTACI
RESTA IN CONTATTO
Siamo molto lieti che tu venga a DingSen per acquistare o personalizzare, e noi
siamo sicuri di fornirti prodotti e servizi di alta qualità.
Contattaci
-

N. 109 Jiefang Road, città di Diankou, città di Zhuji, Shaoxing, provincia di Zhejiang
-

+86-13867581196
-

Copyright© shaoxing DingSen Refrigeration Technology Co Ltd. Tutti i diritti riservati
Produttore di parti di refrigerazione OEM Fabbrica di ricambi AC per autoveicoli personalizzati